Pada catatan sebelumnya, telah dikemukakan hasil penentuan posisi menggunakan RTPPP QZSS pada kondisi ideal. Hasil tersebut menunjukkan bahwa terdapat perbedaan posisi antara hasil pengukuran metode tersebut dengan posisi referensi. Penggunaan datum dinamik pada metode RTPPP adalah penyebab dari perbedaan posisi tersebut. Selanjutnya, kita akan membahas terkait penggunaan metode tersebut pada kondisi obstruksi yang berbeda.
Baca Juga: Kenapa Menulis Buku Tentang GNSS
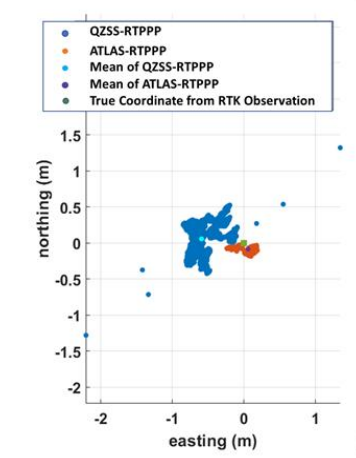
Percobaan selanjutnya adalah dengan melakukan pengukuran pada kondisi kurang ideal. Kondisi tersebut adalah obstruksi rendah dan obstruksi berat akibat kanopi pohon. Pada kondisi dengan sedikit obstruksi, posisi bergeser sekitar 0,7 meter kearah barat dari posisi sebenarnya. Sebagai pembanding, penyedia layanan RTPPP lainnya menunjukkan hasil yang berbeda. Penyedia layanan RTPPP lainnya menghasilkan karakter yang relatif sama seperti pada pengukuran di kondisi ideal. Posisi bergeser sekitar 10-20 cm ke arah tenggara dari posisi sebenarnya.
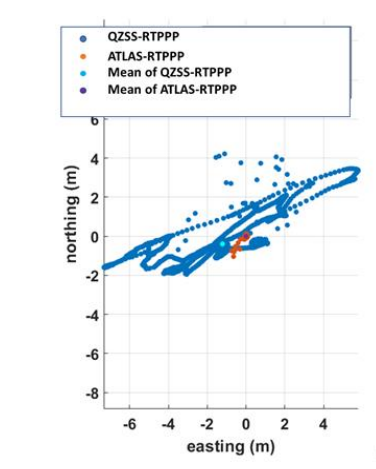
Pada kondisi dengan sedikit obstruksi, posisi RTPPP QZSS memiliki variasi yang sangat besar. Pada komponen timur-barat, posisi bervariasi ±5 meter. Sedangkan pada komponen utara-selatan, posisi bervariasi ±2 meter. Penyedia layanan RTPPP lainnya memiliki penyimpangan yang lebih kecil ketimbang RTPPP QZSS. Hasil tersebut menunjukkan bahwa kondisi pengukuran (obstruksi) memiliki pengaruh yang besar terhadap pada metode RTPPP QZSS.
Baca Juga: RTPPP QZSS pada Berbagai Kondisi Pengukuran (1)
Artikel terkait dapat diunduh dengan judul ‘Performance Assessment of GNSS Augmentation System Using Quasi-Zenith Satellite System for Real-time Precise Positioning Method in Indonesia‘ pada International Journal of Geospatial and Environmental Research 8(2) tahun 2021 disini.